
Holybro Pix32 v5
PX4에서는 이 제품을 제조하지 않습니다. Contact the manufacturer for hardware support or compliance issues.
Pix32 v5® is an advanced autopilot flight controller designed and made by Holybro®. PX4 펌웨어 실행에 최적화 되어 있으며, 연구와 상업용 개발자들에게 적합합니다. Pixhawk-project FMUv5 개방형 하드웨어 설계를 기반으로 NuttX OS에서 PX4를 실행합니다. Pixhawk4의 변형 버전으로 간주할 수 있습니다.
Pix32 v5는 고출력, 유연하고 사용자 정의 가능한 비행제어 시스템을 위하여 설계되었습니다. 별도의 비행 컨트롤러와 캐리어 보드로 구성되며 100핀 커넥터로 연결됩니다. 이 디자인은 사용자가 Holybro에서 만든베이스 보드를 선택하거나 사용자가 정의할 수 있습니다.
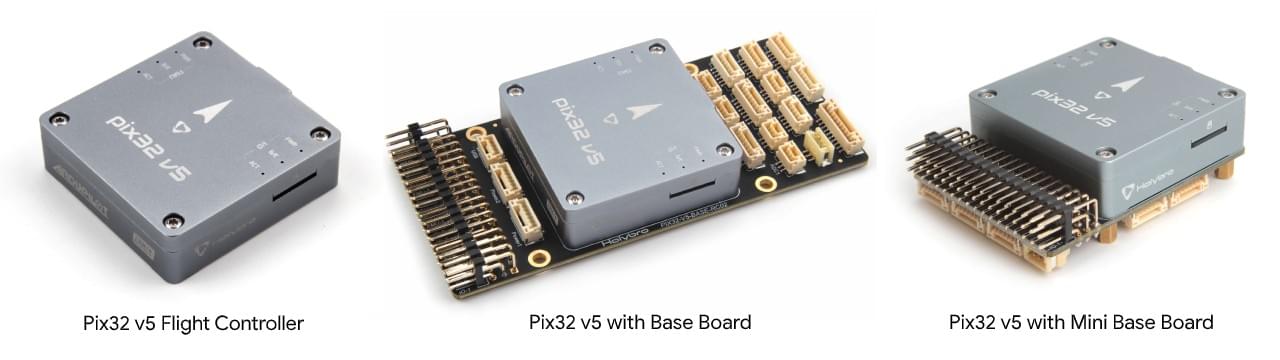
:::note 이 비행 컨트롤러는 제조업체의 지원을 받을 수 있습니다. :::
요약
- 메인 FMU 프로세서: STM32F765
- 32 비트 Arm® Cortex®-M7, 216MHz, 2MB 메모리, 512KB RAM
- IO 프로세서: STM32F100
- 32 비트 Arm® Cortex®-M3, 24MHz, 8KB SRAM
- 내장 센서 :
- 가속도/자이로: ICM-20689
- Accel/Gyro: BMI055 or ICM20602
- 자력계 : IST8310
- 기압계: MS5611
- GPS: u-blox Neo-M8N GPS/GLONASS 수신기; 통합 자력계 IST8310
- 인터페이스:
- PWM 출력 8-16개(IO에서 8개, FMU에서 8개)
- FMU의 전용 PWM/캡처 입력 3 개
- CPPM 전용 RC 입력
- Spektrum/DSM 및 S.Bus 전용 R/C 입력, 아날로그/PWM RSSI 입력
- Dedicated S.Bus Servo 출력
- 범용 시리얼 포트 5개
- 전체 흐름 제어 2개
- 1.5A 전류 제한이 있는 1 개
- I2C 포트 3개
- SPI 버스 4개
- 4 개의 칩 선택 및 6 개의 DRDY가 있는 내부 고속 SPI 센서 버스 1 개
- XXX 전용 내부 저잡음 SPI 버스 1 개
- 2 개의 칩 선택이 있는 기압계, DRDY 없음
- FRAM 전용 내부 SPI 버스 1 개
- 센서 모듈에 위치한 전용 SPI 교정 EEPROM 지원
- 외부 SPI 버스 1개
- 직렬 ESC를 사용하는 듀얼 CAN에 최대 2 개의 CAN 버스
- 각 CANBus에는 개별 무음 제어 또는 ESC RX-MUX 제어가 있습니다.
- 배터리 2 개의 전압 및 전류에 대한 아날로그 입력
- 추가 아날로그 입력 2개
- 전기 시스템 :
- 전원 모듈 출력: 4.9~5.5V
- 최대 입력 전압: 6V
- 최대 전류 감지: 120A
- USB 전원 입력: 4.75~5.25V
- 서보 레일 입력: 0~36V
- 중량 및 크기:
- 크기: 45x45x13.5mm
- 중량: 33.9g
- 환경 데이터, 품질 및 신뢰성:
- 작동 온도: -40 ~ 85°c
- 보관 온도. -40~85℃
- CE
- FCC
- RoHS 준수(무연)
Additional information can be found in the Pix32 V5 Technical Data Sheet.
Where to Buy
Order from Holybro website.
조립 및 설정
Pix32 v5 배선 개요는 GPS, 전원관리보드 등을 포함한 필수 주변 장치 조립방법을 설명합니다.
베이스 보드 레이아웃
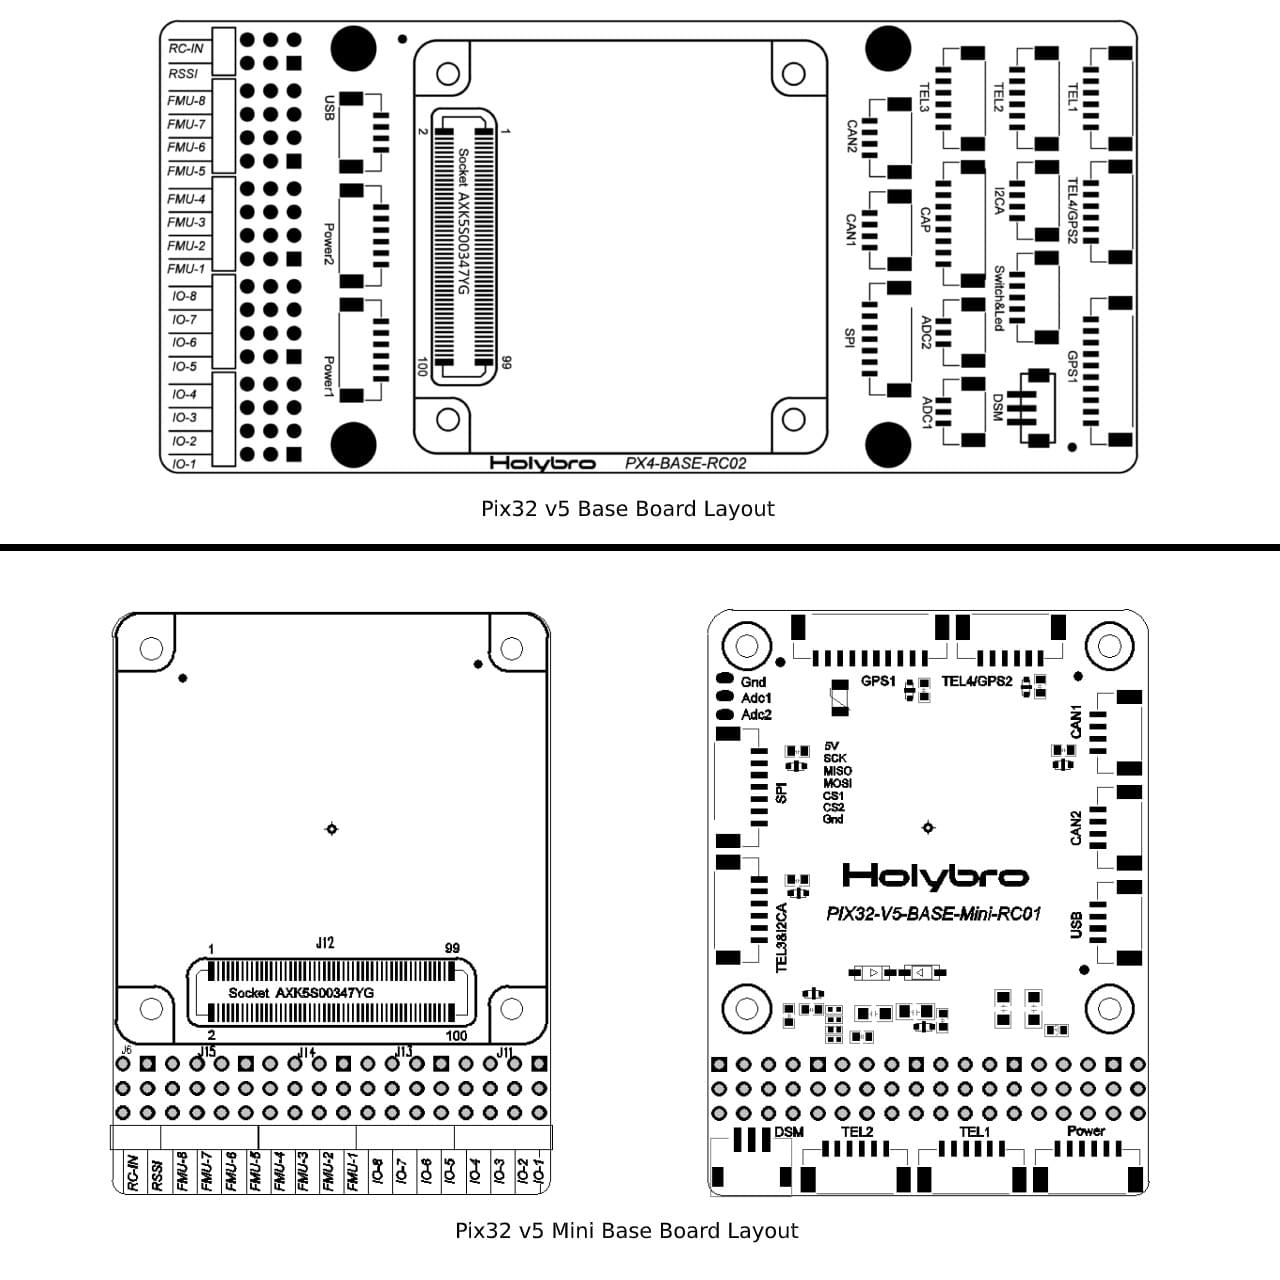
핀배열
크기
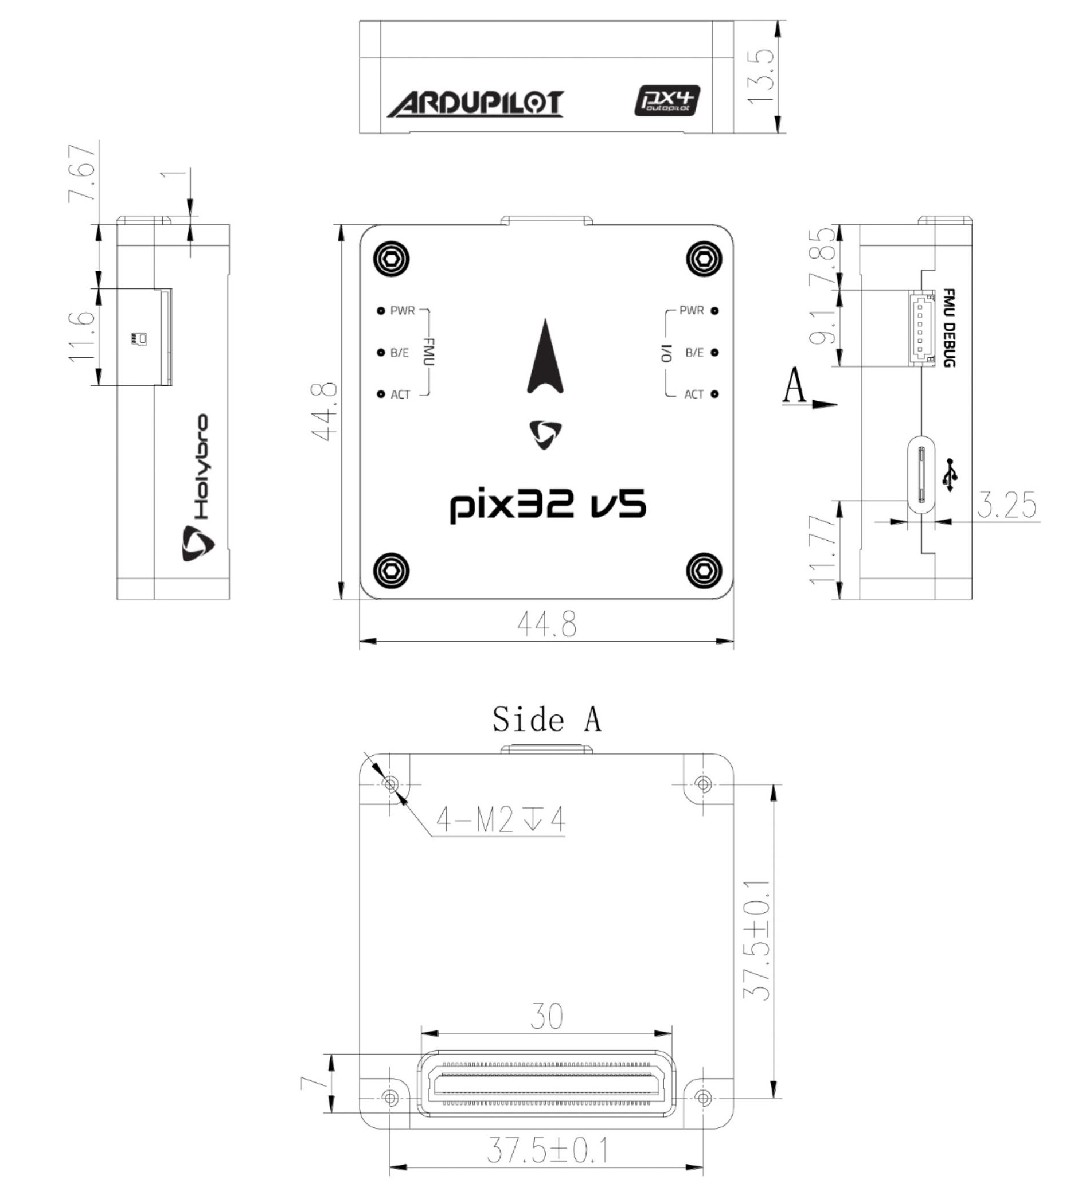
정격 전압
Pix32 v5 can be triple-redundant on the power supply if three power sources are supplied. 이 세개의 파워 레일은 POWER1, POWER2 그리고 USB 입니다.
:::note 출력 전원 레일인 FMU PWM OUT과 I/O PWM OUT (0V to 36V) 은 비행제어보드에 전원을 공급하지 않습니다.(공급받지도 않습니다). POWER1, POWER2 또는 USB중 하나에서 전원을 공급하여야 합니다. :::
정상 작동 최대 정격 전압
이러한 조건에서 전원은 아래의 순서대로 시스템에 전원을 공급하여야합니다.
- POWER1과 POWER2 입력 (4.9V ~ 5.5V)
- USB 입력(4.75V ~ 5.25V)
절대 최대 정격 전압
아래의 조건에서 시스템은 전원을 사용하지 않지만(작동하지 않음), 그대로 유지됩니다.
- POWER1과 POWER2 입력 (작동 범위 4.1V ~ 5.7V, 0V ~ 10V 손상되지 않음)
- USB 입력(작동 범위: 4.1V ~ 5.7V, 비손상 범위: 0V ~ 6V)
- 서보 입력 : FMU PWM OUT 및 I/O PWM OUT의 VDD_SERVO 핀 (0V ~ 42V 손상되지 않음)
펌웨어 빌드
대부분의 사용자들은 펌웨어를 빌드할 필요는 없습니다. It is pre-built and automatically installed by QGroundControl when appropriate hardware is connected.
:::
이 대상에 대한 PX4 빌드 방법:
make holybro_pix32v5_default디버그 포트
시스템의 직렬 콘솔과 SWD 인터페이스는 FMU 디버그 포트에서 실행됩니다.
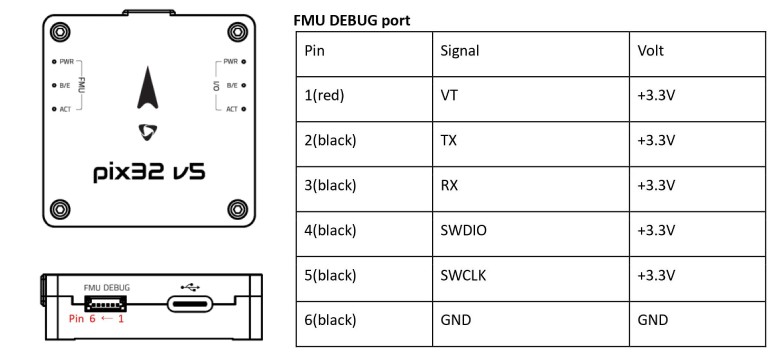
The pinout uses the standard Pixhawk Debug Mini interface defined in the Pixhawk Connector Standard.
주변 장치
지원 플랫폼 및 기체
일반 RC 서보 또는 Futaba S-Bus 서보로 제어 가능한 모든 멀티콥터/비행기/로버 또는 보트. 지원되는 운송체의 설정은 기체 정의서를 참고하십시오.