
Agam FloRange
main (PX4 v2.0)WARNING
PX4 不制造此类(或任何)自动驾驶仪组件。 Contact the manufacturer for hardware support or compliance issues.
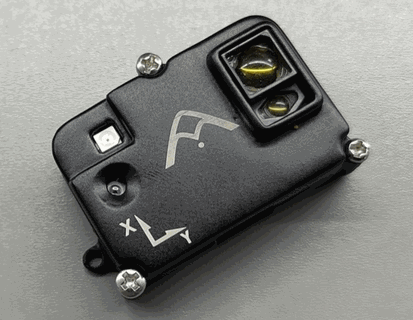
Agam FloRange 是 Agam Robotics 推出的 DroneCAN 光流、距离传感器及 IMU 模块。其主要用途是在没有 GNSS 模块等全局定位设备的情况下提供局部定位,并提高稳定性。
购买渠道
Order this module from:
Hardware Specifications
- 传感器
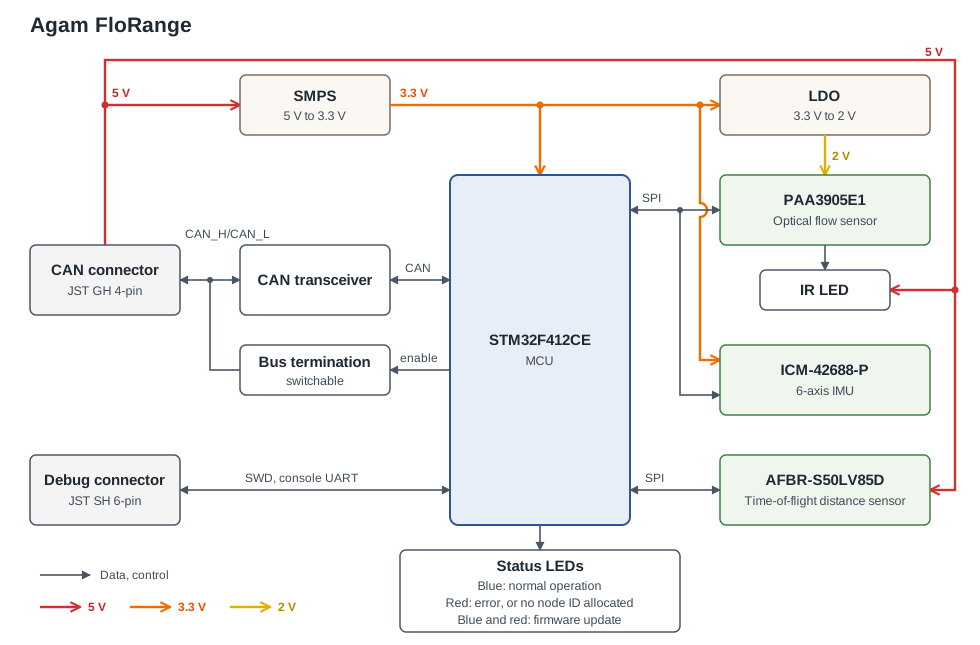
- PixArt PAA3905E1 光流传感器
- 工作距离范围从 80mm 到无穷远,无需校准
- 支持多芯片同步运行和自动模式切换
- Broadcom AFBR-S50LV85D 飞行时间距离传感器(数据手册)
- 集成 850nm 激光光源,符合 1 类激光人眼安全等级
- 接收器视场角(FoV)为 12.4° x 5.4°,共 32 个像素,每个像素为 1.55° x 1.55°
- 发射器(激光)光束角为 2° x 2°,可照亮 1 至 3 个像素
- Typical distance range up to 30m
- 可在高达 200k lux 的环境光照下工作
- 传感器供电:5V,典型电流 33mA
- InvenSense ICM-42688-P 六轴 IMU
- 配备红外 LED,用于低照度环境下工作
- PixArt PAA3905E1 光流传感器
- STM32F412CE MCU
- 单个 Pixhawk 标准 CAN 连接器(4 针 JST GH)
- 内置 CAN 终端电阻,可通过软件启用或关闭
- Pixhawk Standard Debug Connector (6 Pin JST SH)
- 通过 CAN 连接器提供 5V 电源
- 小尺寸:44.95mm x 29.4mm x 15.59mm
- 重量:9.38g(含外壳)
- 在印度设计和制造
硬件安装
布线
使用随附线缆将 Agam FloRange 连接到飞行控制器的 CAN 总线。 For more information, refer to the CAN Wiring instructions.
INFO
Agam FloRange 只有一个 CAN 连接器,因此通常位于总线末端。将 CANNODE_TERM 设为 1,以启用其内置终端电阻。如果通过 CAN 分线器连接了多个模块,仅在距离飞行控制器最远的模块上启用终端电阻。
| 针脚 | 信号 | 线材 |
|---|---|---|
| 1 | VCC (+5V) | Red |
| 2 | CAN_H | Black |
| 3 | CAN_L | Black |
| 4 | GND | Black |
按线缆接线基础 > UAVCAN 线缆所述,将 VCC/GND 和 CAN_H/CAN_L 导线分别绞成双绞线对,以减少电磁干扰和串扰。
Mounting
安装模块时,使传感器朝下,并使外壳上的 X 箭头指向机体前方。 This corresponds to the default value (0) of the parameter SENS_FLOW_ROT. Change the parameter appropriately if using a different orientation.
Firmware Setup
Agam FloRange 运行 PX4 DroneCAN 固件。它支持通过 CAN 总线更新固件及动态节点分配。也可以通过 Pixhawk Debug Mini 连接器使用 SWD 刷写固件,该连接器还提供系统控制台。 Agam FloRange 出厂时已预装较新的固件;如需自行构建并刷写最新固件,请参阅 PX4 DroneCAN 固件 > 构建固件。
- 固件构建目标:
agam_florange_default - 引导加载程序构建目标:
agam_florange_canbootloader
PX4 配置
INFO
如果上电时飞行控制器未安装 SD 卡,Agam FloRange 将无法启动。
Enable DroneCAN
步骤如下:
- 在 QGroundControl 中,将参数 UAVCAN_ENABLE 设为
2以启用动态节点分配(若同时使用 DroneCAN 电调,则设为3),然后重启(参见查找/更新参数)。 - 将 Agam FloRange 连接到飞行控制器的 CAN 总线(参见接线)。
启用 DroneCAN 后,模块会在启动时被检测到。
有关 PX4 中 DroneCAN 配置的更多说明,请参阅 DroneCAN > 启用 DroneCAN。
光流与测距仪参数
根据所使用的模块功能,在 QGroundControl 中设置以下参数:
- 通过 EKF2_OF_CTRL 启用光流融合(默认启用)。
- To optionally disable GPS aiding, set EKF2_GPS_CTRL to
0. - 启用 UAVCAN_SUB_FLOW。
- 启用 UAVCAN_SUB_RNG。
- 将 UAVCAN_RNG_MIN 设为
0.08,即光流传感器的最小工作距离;将 UAVCAN_RNG_MAX 设为30,即距离传感器的最大量程。 - 如果使用距离传感器进行高度辅助,请启用 EKF2_RNG_CTRL,并将 EKF2_RNG_A_HMAX 设为
10,将 EKF2_RNG_QLTY_T 设为0.2。 - 将 SENS_FLOW_MINHGT 设为
0.08,即光流传感器的最小工作高度;将 SENS_FLOW_MAXHGT 设为30,即距离传感器的最大量程。 - 将 SENS_FLOW_MAXR 设为
7.4,以匹配 PAA3905 的最大光流角速率。 - 可通过设置 EKF2_OF_POS_X、EKF2_OF_POS_Y、EKF2_OF_POS_Z 和 EKF2_RNG_POS_X、EKF2_RNG_POS_Y、EKF2_RNG_POS_Z 参数,补偿模块相对于机体重心的偏移。
当光流是水平位置和速度的唯一来源时,请降低水平位置增益 MPC_XY_P(例如设为 0.5),以减小振荡。
Agam FloRange 配置
您可能需要在模块上配置以下参数:
| Parameter | 描述 |
|---|---|
| CANNODE_NODE_ID | CAN 节点 ID。设为 0(默认值)可使用动态节点分配,或设为 1-125 以使用静态节点 ID。 |
| CANNODE_TERM | 内置 CAN 总线终端电阻。如果模块是 CAN 总线上的最后一个节点,请设为 1(参见接线)。 |
LED含义
- 蓝灯常亮表示运行正常。
- 蓝灯和红灯常亮(两灯同时亮)表示正在更新固件。
- 红灯常亮表示发生错误,或模块正在等待分配节点 ID(每次启动时会短暂出现)。
如果红色 LED 持续亮起,则表示存在错误,应检查以下项目:
- Make sure the flight controller has an SD card installed.
- 请确保在刷写
agam_florange_default之前,Agam FloRange 已安装agam_florange_canbootloader。 - 删除 SD 卡根目录和
ufw目录中的二进制文件,然后尝试重新构建和刷写。