
DroneCAN
DroneCAN 是一种开放的软件通信协议,用于载具上的飞行控制器与其他 CAN 设备之间的相互通信。
WARNING
INFO
DroneCAN 以前称为 UAVCAN v0(或简称 UAVCAN)。该名称于 2022 年更改。
DroneCAN 的优势
通过 DroneCAN 连接外设具有诸多优势:
- 已支持多种不同的传感器和执行器。
- CAN 专为在较长距离上提供稳健、可靠的连接而设计。它支持在较大的机体上安全使用电调,并提供通信冗余。
- 该总线支持双向通信,可用于健康监测、诊断和转速数传。
- 布线更简单,因为可以使用一条总线连接所有电调和其他 DroneCAN 外设。
- 设置更简单,因为可以通过手动转动各个电机来配置电调编号。
- 用户可通过 PX4 集中配置所有连接到 CAN 总线的设备并更新其固件。
- PX4 会自动跟踪设备信息(厂商、型号、版本、序列号),用于维护和机队管理。参见资产跟踪。
支持的硬件
支持符合 DroneCAN/UAVCAN v0 标准的大多数常见类型外设(传感器、电调和舵机)。
支持的硬件包括(此列表并不完整):
空速传感器
用于 GNSS(GPS、GLONASS、北斗等)的 GNSS 接收机
电源监测器
罗盘
距离传感器
Grippers
光流
通用 CAN 节点(可在 CAN 总线上使用 I2C、SPI、UART 传感器)。
硬件安装
DroneCAN 运行在 CAN 网络上。 DroneCAN 硬件应按照 CAN > 接线中的说明连接。
节点 ID 分配
每个 DroneCAN 设备都必须配置一个在机体上唯一的 节点 ID。
大多数设备支持 动态节点分配(DNA),使 PX4 能够在系统启动时自动配置每个检测到的外设的节点 ID。有关设备是否支持 DNA 及如何启用的详细信息,请查阅制造商文档。许多设备在节点 ID 设为 0 时会自动切换为 DNA。当 UAVCAN_ENABLE 参数 > 1(设为 2 或 3)时,PX4 将启用内置分配服务器。
某些设备不支持 DNA。此外,在某些关键任务场景中,您可能更倾向于提前手动配置节点 ID,而不是依赖动态分配服务器。要完全禁用 DNA,请将 UAVCAN_ENABLE 设为 1,并手动为每个节点 ID 设置唯一值。如果 DNA 仍在运行,而某些设备需要手动配置,请为这些设备设置大于 DroneCAN 设备总数的节点 ID,以避免冲突。
INFO
PX4 的节点 ID 可以通过 UAVCAN_NODE_ID 参数配置。该参数默认设为 1。
运行 PX4 DroneCAN 固件的设备(例如 ARK CANnode)可以使用 CANNODE_NODE_ID 参数设置静态节点 ID。将其设为 0(默认值)可使用动态分配,或设为 1-125 之间的值以使用指定的静态节点 ID。
WARNING
截至本文撰写时,PX4 不会在 CAN2 端口上运行节点分配服务器。这意味着,如果设备 仅 连接到 CAN2(未以冗余方式同时连接 CAN1 和 CAN2),就需要手动配置其节点 ID。
PX4 配置
通过在 QGroundControl 中设置特定 PX4 参数,可以在 PX4 上配置 DroneCAN。您需要启用 DroneCAN 本身,以及所用功能对应的消息订阅和发布。
INFO
在某些情况下,还需要配置已连接 CAN 设备上的参数(这些参数也可以通过 QGC 设置)。
启用 DroneCAN
要启用 PX4 DroneCAN 驱动,请设置 UAVCAN_ENABLE 参数:
0:禁用 DroneCAN 驱动1:启用面向传感器的 DroneCAN 驱动,禁用 DNA 服务器2:启用面向传感器的 DroneCAN 驱动,启用 DNA 服务器3:启用面向传感器和电调的 DroneCAN 驱动,启用 DNA 服务器
如果支持 DNA,建议设为 2 或 3。
DroneCAN 消息订阅与发布
为避免大量消息占用 CAN 总线,PX4 默认不会发布或订阅那些 可能 需要的 DroneCAN 消息。您必须通过设置相应的 UAVCAN 参数,启用特定功能所需消息的发布或订阅。
INFO
只有启用相应的 DroneCAN 传感器订阅后,相关传感器参数才可能存在(在 QGC 中可见)!
例如,只有启用 UAVCAN_SUB_FLOW 后,SENS_FLOW_MINHGT 参数才会出现。
例如,要使用已连接的 DroneCAN 智能电池,需要启用 UAVCAN_SUB_BAT 参数,使 PX4 订阅并接收 BatteryInfo DroneCAN 消息。如果使用的外设需要知道 PX4 是否已解锁,则需要设置 UAVCAN_PUB_ARM 参数,使 PX4 开始发布 ArmingStatus 消息。当 UAVCAN_ENABLE 为 3(电调输出)时,会自动发布 ArmingStatus。
参数名称以 UAVCAN_SUB_ 或 UAVCAN_PUB_ 为前缀,分别表示启用 PX4 的订阅或发布。名称的其余部分表示要设置的具体消息或功能。
连接到 PX4 的 DroneCAN 外设也可以通过 QGC 设置参数进行配置。按照约定,以 CANNODE_ 为前缀的参数具有预定义的含义,并可能在参数参考中有相应说明。以 CANNODE_PUB_ 和 CANNODE_SUB_ 为前缀的 CANNODE_ 参数可分别启用外设对相应 DroneCAN 消息的发布和订阅。这些参数可将 DroneCAN 外设配置为仅订阅和发布实际需要的消息(与 PX4 使用相应的 UAVCAN_PUB_/UAVCAN_SUB_ 参数的方式相同)。请注意,外设可能不使用 CANNODE_ 参数,在这种情况下,无论是否需要,外设都可能必须发布或订阅特定消息。
以下各节进一步介绍用于启用特定功能的 PX4 和 DroneCAN 外设参数。
传感器
可启用的 DroneCAN 传感器参数及订阅如下(自 PX4 v1.14 起):
- UAVCAN_SUB_ASPD:空速计
- UAVCAN_SUB_BARO:气压计
- UAVCAN_SUB_BAT:电池监测器/电源模块
- UAVCAN_SUB_BTN:按钮
- UAVCAN_SUB_DPRES:差分气压计
- UAVCAN_SUB_FLOW:光流计
- UAVCAN_SUB_GPS:GPS
- UAVCAN_SUB_GPS_RPX4 v1.15:订阅 GNSS 相对位置消息(RelPosHeading)。在 PX4 v1.15 中仅用于日志记录。
- UAVCAN_SUB_HYGRO:湿度计
- UAVCAN_SUB_ICE:内燃机(ICE)。
- UAVCAN_SUB_IMU:IMU
- UAVCAN_SUB_MAG:磁力计(罗盘)
- UAVCAN_SUB_RNG:测距仪(距离传感器)。
GPS
PX4 DroneCAN 参数:
- 启用 UAVCAN_SUB_GPS。
- 如果 GPS 模块内置罗盘,请启用 UAVCAN_SUB_MAG。
GPS CANNODE 参数(通过 QGC 设置):
- 将 CAN 总线上最后一个节点的 CANNODE_TERM 设为
1。
其他 PX4 参数:
- 如果 GPS 未安装在机体重心处,可以使用 SENS_GNSS0_OFFX、SENS_GNSS0_OFFY 和 SENS_GNSS0_OFFZ 补偿偏移。
- 如果 GPS 模块提供偏航信息,可以将 EKF2_GPS_CTRL 的第 3 位设为 true,以启用 GPS 偏航融合。
RTK GPS
设置与上文 GPS 相同的参数。此外,根据 RTK 配置采用流动站与固定基站、流动站与移动基站,或同时采用两种方式,您可能还需要设置以下参数。
流动站与固定基站
利用来自 RTK 基站模块的 RTCM 消息确定流动站的位置(基站模块连接到 QGC,由 QGC 通过 MAVLink 将 RTCM 信息发送给 PX4)。
PX4 DroneCAN 参数:
- UAVCAN_PUB_RTCM:
- 使 PX4 向总线发布 RTCM 消息(RTCMStream)(这些消息由 PX4 通过 QGC 从 RTK 基站模块获取)。
流动站模块参数(同样通过 QGC 设置):
- CANNODE_SUB_RTCM 指示流动站订阅总线上的 RTCMStream RTCM 消息(来自移动基站)。
INFO
也可以改用 UAVCAN_PUB_MBD 和 CANNODE_SUB_MBD,它们也用于发布 RTCM 消息(这些参数较新)。使用 RTCMStream 消息意味着可以同时实现移动基站功能(见下文)。
流动站与移动基站
如使用双 u-blox F9P 实现 RTK GPS 航向测量中所述,机体可以安装两个 RTK 模块,以根据 GPS 计算偏航角。在此配置中,机体配备一个 移动基站 RTK GPS 和一个 流动站 RTK GPS。
可以分别在移动基站和流动站 RTK CAN 节点上设置以下参数:
- CANNODE_PUB_MBD 使移动基站 GPS 单元向总线发布 MovingBaselineData RTCM 消息(供流动站使用)
- CANNODE_SUB_MBD 指示流动站订阅总线上的 MovingBaselineData RTCM 消息(来自移动基站)。
在自动驾驶仪上,将流动站对应槽位(由 SENS_GNSSn_ID 匹配)的 SENS_GNSSn_HDG 设为 Moving base rover,并设置两个节点的天线偏移量(参见航向基线)。运行旧版固件的节点会减去自身的 GPS_YAW_OFFSET;请将该参数保持为 0。
Barometer
PX4 DroneCAN 参数:
- 启用 UAVCAN_SUB_BARO。
罗盘
PX4 DroneCAN 参数:
- 启用 UAVCAN_SUB_MAG。
距离传感器/测距仪
PX4 DroneCAN 参数:
- 启用 UAVCAN_SUB_RNG。
- 设置 UAVCAN_RNG_MIN 和 UAVCAN_RNG_MAX,即距离传感器的最小和最大量程。
其他 PX4 参数:
- 如果测距仪未安装在机体重心处,可以使用 EKF2_RNG_POS_X、EKF2_RNG_POS_Y 和 EKF2_RNG_POS_Z 补偿偏移。
- 其他
EKF2_RNG_*参数也可能适用,如有需要,应在相应测距仪的文档中说明。
Optical Flow Sensor
PX4 DroneCAN 参数:
- 启用 UAVCAN_SUB_FLOW。
其他 PX4 参数:
- 设置 SENS_FLOW_MINHGT 和 SENS_FLOW_MAXHGT,即光流传感器的最小和最大工作高度。
- 设置 SENS_FLOW_MAXR,即传感器的最大光流角速率。
- 通过设置 EKF2_OF_CTRL 启用光流融合。
- 要禁用 GPS 辅助(可选),请将 EKF2_GPS_CTRL 设为
0。 - 如果光流模块未安装在机体重心处,可以使用 EKF2_OF_POS_X、EKF2_OF_POS_Y 和 EKF2_OF_POS_Z 补偿偏移。
光流传感器需要测距仪数据。不过,测距仪不必集成在同一模块中;若为独立设备,也可以不通过 DroneCAN 连接。如果测距仪通过 DroneCAN 连接(无论是内置还是独立设备),还需要按距离传感器部分(见上文)所述启用它。
外设解锁
PX4 DroneCAN 参数:
- UAVCAN_PUB_ARM(解锁状态):使用以 PX4 解锁状态作为工作前提的 DroneCAN 组件时,启用此消息的发布。 DroneCAN 电调不需要此设置:当 UAVCAN_ENABLE 为
3时,会自动发布 ArmingStatus。
Grippers
DroneCAN 夹爪不需要设置任何 UAVCAN_SUB_*、UAVCAN_PUB_*、CANNODE_SUB_* 或 CANNODE_PUB_* 参数。启用 DroneCAN 后,PX4 会自动发布 uavcan.equipment.hardpoint.Command 消息,以转发 MAV_CMD_DO_GRIPPER 命令。
有关配置示例,请参阅电永磁铁(EPM)。
电调与舵机
使用 UAVCAN_ESC_IFACE 参数选择用于电调数据输出的 CAN 接口(默认选择所有接口)。请注意,DroneCAN 电调应使用独立的专用 CAN 接口,因为电调消息可能占满总线,使其他节点无法获得足够的带宽。
灯光
PX4 可以使用标准 DroneCAN LightsCommand 消息,控制已连接的 DroneCAN 外设上的外部 LED。最多可控制 2 个灯。每个灯均可独立显示系统状态颜色、固定颜色(通常用于指示飞行器朝向),或根据解锁状态在两者之间切换。
完整配置说明请参阅 DroneCAN 灯光。
QGC CANNODE 参数配置
QGroundControl 可以查看和修改连接到飞行控制器的 CAN 设备参数,前提是这些设备在 QGC 启动之前已连接到飞行控制器。
CAN 节点在机体设置 > 参数中以独立分区显示,名称为 Component X,其中 X 为节点 ID。例如,下面的截图显示了节点 ID 为 125 的 CAN GPS 的参数(位于 Standard、System 和 Developer 参数分组之后)。
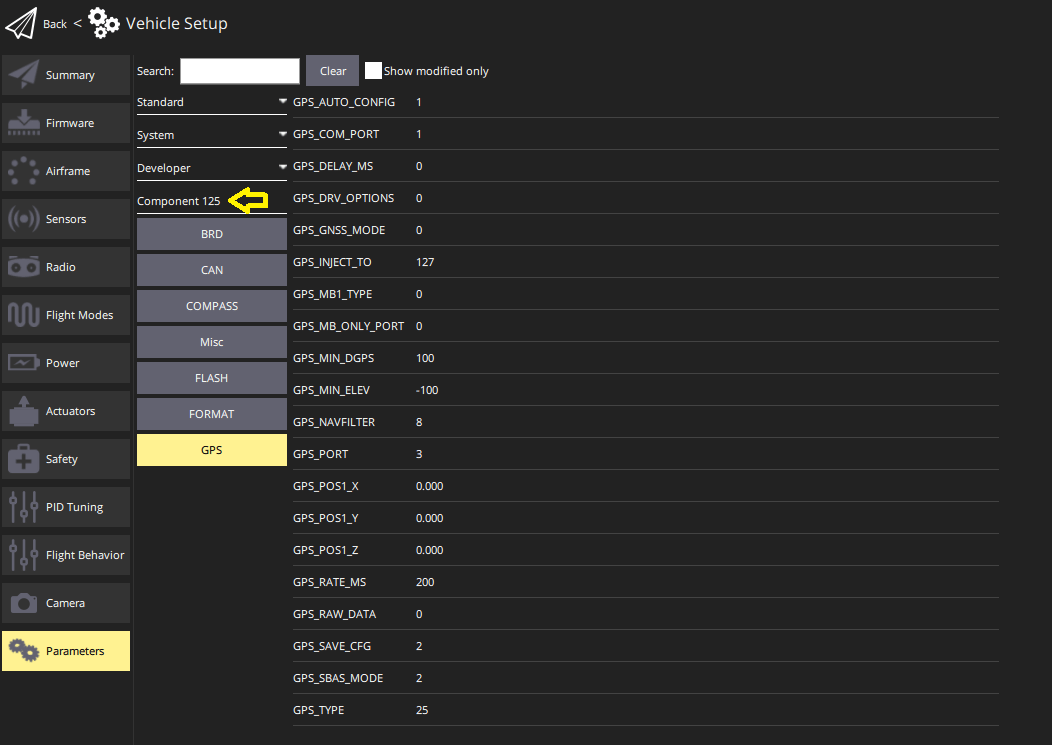
可配置的常用 CANNODE 参数包括:
- CANNODE_NODE_ID:设置静态节点 ID(1-125),或设为 0 以使用动态分配。更多信息请参阅 PX4 DroneCAN 固件 > 静态节点 ID。
- CANNODE_TERM:在总线的最后一个节点上启用 CAN 总线终端电阻。
设备专用设置
除非设备专用文档中特别说明,否则大多数 DroneCAN 节点不需要进一步设置。
固件更新
PX4 可以通过 DroneCAN 升级设备固件。
INFO
PX4 通过检查是否存在 APDescriptor 来识别有效的固件二进制文件(.bin)。APDescriptor 是嵌入在 .bin 文件中的元数据块,包含目标板 ID、固件版本和校验和。 PX4 使用此描述符将各个二进制文件与正确的节点匹配,并确定是否需要更新。
获取固件
每个 PX4 发布版本都会将由 PX4 构建的 CAN 节点固件以 <target>.uavcan.bin 的形式发布(例如 cuav_can-gps-v1_default.uavcan.bin),并作为附件提供在 GitHub 发布页面中。使用 make <target> 自行构建 CAN 节点目标时,.uavcan.bin 文件会写入 build/<target>/。
INFO
飞行控制器构建已无法在其 ROMFS 中嵌入 CAN 节点固件。 CONFIG_BOARD_UAVCAN_PERIPHERALS 板级选项及使用该选项的 px4_fmu-v5_uavcanv0periph 构建(嵌入 CUAV CAN GPS v1 固件)已在 PX4 v1.18 之后移除。请改为按下文所述,将节点的 .uavcan.bin 文件复制到 SD 卡。
固件目录
重启之前,请将固件二进制文件放入 SD 卡上的以下任一位置:
- SD 卡根目录(
/fs/microsd/):手动更新最简单的选择。 - 暂存目录(
/fs/microsd/ufw_staging/):远程更新或通过程序更新的首选位置。启动时,在刷写任何节点之前,文件会被移至/fs/microsd/ufw/,以避免在机体运行期间上传固件造成写入冲突。
启动时,PX4 会扫描这两个位置,从每个文件的 APDescriptor 中读取板 ID,并将文件复制到 /fs/microsd/ufw/<board_id>.bin。随后会删除源文件。然后,对于已连接且运行版本与固件不匹配的节点,会通过 CAN 总线刷写固件。
远程更新
将对应的 bin 文件上传到 /fs/microsd/ufw_staging/,即可进行远程更新。 PX4 将在下次启动时更新固件。
这种方法可以从归档文件(包含目标 CAN 节点 .bin 文件的 .zip 或 .tar 文件)中高效地批量更新二进制固件。
INFO
Auterion 使用此工作流程的一种形式,为基于 SkyNode 的设备更新 CAN 固件。通过为 upload_skynode.sh 脚本指定多个 --ext-fw 选项,可以将多个固件文件打包并上传到伴随计算机侧的某个目录。
./Tools/auterion/upload_skynode.sh \
  --ext-fw=build/auterion_canio_default/auterion_canio_default.uavcan.bin
  --ext-fw=build/auterion_canio_default/another_default.uavcan.bin
  ...
  --ext-fw=build/auterion_canio_default/some_other_default.uavcan.bin
随后,另一个工具会通过本地数据库检查哪些文件已上传,并仅将相关文件提取到 PX4 固件暂存区。
故障处理
问:我的 DroneCAN 设备无法工作。
答:检查 UAVCAN_ENABLE 参数是否设置正确。要查看 PX4 在 CAN 总线上检测到的设备或节点列表,请打开 NSH(即进入 QGroundControl 的 MAVLink 控制台)并输入 uavcan status。
问:DNA 服务器没有分配节点 ID。
答:PX4 需要 SD 卡才能执行动态节点分配。请确认已插入一张 SD 卡(且能正常工作),然后重启。
问:解锁后电机不转。
答:
- 请确保将
UAVCAN_ENABLE设为3,以启用 DroneCAN 电调输出。 - 请确保已设置
UAVCAN_ESC_IFACE,以启用电调所用的 CAN 接口。
问:只有增大油门后电机才开始转动。
答:使用执行器 > 执行器测试,确认电机输出的最小值设置正确。
实用链接
- 主页(dronecan.github.io)
- 协议规范(dronecan.github.io)
- 实现(dronecan.github.io)
- Cyphal/CAN 设备互连(kb.zubax.com)