
Налаштування джойстика
Комп’ютерний джойстик або геймпад, підключений через QGroundControl, можна використовувати для ручного керування транспортним засобом (замість використання RC Transmitter >).
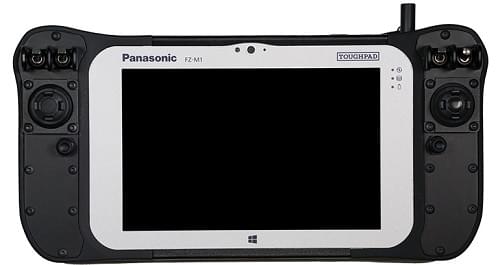
Цей підхід може бути використаний керуючими пристроями з ручним управлінням, які мають інтегровану наземну станцію управління (наприклад, UAVComponents MicroNav, показана нижче). Джойстики також часто використовуються для того, щоб дозволити розробникам літати на транспортному засобі у симуляції.
TIP
Налаштування радіо не потрібно, якщо використовуєте лише джойстик (тому що джойстик не є пультом дистанційного керування)!
QGroundControl використовує багатоплатформенну бібліотеку SDL2 для перетворення рухів джойстика на повідомлення MAVLink MANUAL_CONTROL, які потім надсилаються на PX4 через канал телеметрії. В результаті система керування на основі джойстика потребує надійного телеметричного каналу високої пропускної здатності, щоб забезпечити реагування транспортного засобу на рухи джойстика.
Увімкнення підтримки джойстика PX4
Інформація про те, як налаштувати джойстик, описана тут: QGroundControl > Налаштування джойстика.
Підсумовуючи:
- Відкрити QGroundControl
- Встановіть параметр COM_RC_IN_MODE=1 -
Джойстик- Дивіться Параметри для отримання інформації про налаштування параметрів
- Встановлення параметра на
2або3також у деяких випадках активує джойстик.
- Підключіть джойстик
- Налаштуйте підключений джойстик в: Vehicle Setup > Джойстик.