
Контролер польоту Pixfalcon (знятий з виробництва)
DiscontinuedWARNING
Цей політний контролер був знятий з виробництва і більше не продається комерційно.
PX4 не виробляє цей (або будь-який) автопілот. Зверніться до виробника щодо підтримки апаратного забезпечення чи питань відповідності вимогам.
Автопілот Pixfalcon (розроблений Holybro®) є бінарно сумісним (FMUv2) похідним від Pixhawk 1, оптимізованим для застосування в умовах обмеженого простору, наприклад, для FPV-гонщиків. Він має менше входів-виходів, що дозволяє зменшити розмір.
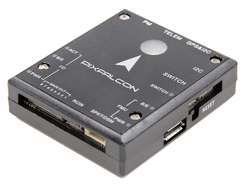
Швидкий резюме
- Основна System-on-Chip: STM32F427
- CPU: 180 MHz ARM® Cortex® M4 з одинарною точністю FPU
- RAM: 256 KB SRAM (L1)
- Failsafe System-on-Chip: STM32F100
- CPU: 24 MHz ARM Cortex M3
- RAM: 8 KB SRAM
- GPS: u-blox® M8 (в комплекті)
Підключення
- 1x I2C
- 2x UART (один для телеметрії / OSD, без контролю потоку)
- 8x ШІМ з ручним управлінням
- S.BUS / PPM вхід
Наявність:
Від дистриб'ютора Hobbyking®
Опціональне обладнання:
- Оптичний потік: PX4 Flow unit від виробника Holybro
- Digital Airspeed sensor від виробника Holybro або дистриб'ютора Hobbyking
- Екранний дисплей з вбудованою телеметрією:
- Pure Telemetry опції:
Збірка прошивки
TIP
Більшості користувачів не потрібно збирати цю прошивку! Вона попередньо зібрана і автоматично встановлюється за допомогою QGroundControl при підключенні відповідного обладнання.
Щоб зібрати PX4 для цього контролера:
make px4_fmu-v2_defaultВідладочний порт
Ця плата не має відладочного порту (тобто не має порту для доступу до System Console або SWD інтерфейсу (JTAG).
Розробникам потрібно буде припаяти дроти до тестових майданчиків плати для SWD, а також до STM32F4 (IC) TX і RX, щоб отримати консоль.
Зіставлення послідовних портів
| UART | Девайс | Порт |
|---|---|---|
| UART1 | /dev/ttyS0 | IO Debug |
| USART2 | /dev/ttyS1 | TELEM1 (без контролю потоку) |
| UART4 | /dev/ttyS2 | GPS |