
ARK GPS (DroneCAN)
ARK GPS проєкт із відкритим кодом DroneCAN GNSS/GPS, магнітометром, ІВП, барометром, сигналом звукового оповіщення та модулем безпеки.
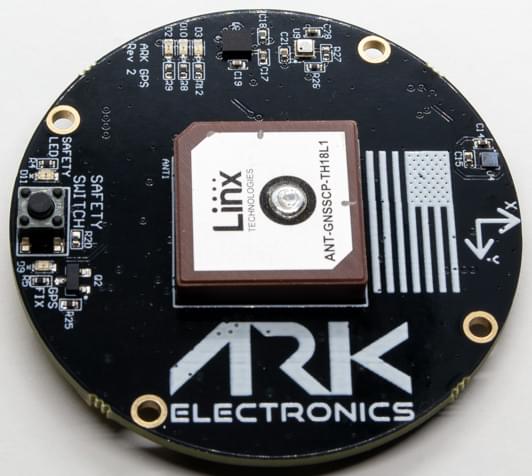
Де придбати
Замовте цей модуль з:
- ARK Electronics (US)
Характеристики апаратного забезпечення
- Схема з відкритим кодом та BOM
- Сенсори
- Ublox M9N GPS
- Надзвичайно надійна геоприв'язка на рівні метра за допомогою супутникової навігації
- Максимальна доступність позиції з одночасним прийомом 4 супутників
- Просунуте виявлення підробки сигналу та перешкод
- Відмінне запобігання RF-перешкодам
- Bosch BMM150 Magnetometer
- Bosch BMP388 Barometer
- Dual Invensense ICM-42688-P IMUs 6-вісний IMU
- Ublox M9N GPS
- STM32F412CEU6 MCU
- Кнопка безпеки
- Динамік
- Два роз'єми стандарту CAN для Pixhawk (4 контакти JST GH)
- Роз'єм для відлагодження стандарту Pixhawk (6 контактів JST SH)
- Малий форм-фактор
- 5см x 5см x 1см
- LED індикатори
- Індикатор безпеки
- GPS Fix
- RGB Статус системи
- USA Built
- Вимоги до живлення
- 5В
- Середній струм 110мA
- 117мА Макс.
Встановлення обладнання
Підключення
ARK GPS підключений до шини CAN за допомогою стандартного кабелю Pixhawk 4 pin JST GH. Для отримання додаткової інформації, зверніться до інструкцій з проводки CAN.
Монтаж
Рекомендоване положення монтажу є таким, щоб конектори на платі вказували у напрямку задньої частини дрону.
Датчик може бути встановлений де завгодно на каркасі, але ви повинні вказати його позицію, відносно центру мас транспортного засобу, під час налаштування PX4.
Встановлення прошивки
ARK GPS працює з Прошивкою PX4 DroneCAN. Таким чином, він підтримує оновлення прошивки через шину CAN та dynamic node allocation.
Плати ARK GPS поставляються з останнім вбудованим програмним забезпеченням, але якщо ви хочете побудувати й прошити останнє програмне забезпечення самостійно, див. PX4 DroneCAN Firmware > Building the Firmware.
- Ціль прошивки:
ark_can-gps_default - Ціль завантажувача:
ark_can-gps_canbootloader
Налаштування PX4
Вам потрібно встановити необхідні параметри DroneCAN та визначити зсуви, якщо датчик не знаходиться у центрі транспортного засобу. Необхідні налаштування наведено нижче.
INFO
GPS ARK не буде завантажуватися, якщо SD-карти немає у контролері польоту під час запуску.
Увімкнення DroneCAN
Для використання плати ARK GPS підключіть її до шини CAN Pixhawk та увімкніть драйвер DroneCAN, встановивши параметр UAVCAN_ENABLE на 2 для динамічного розподілу вузла (або 3, якщо Ви використовуєте DroneCAN ESCs).
Кроки наступні:
- У QGroundControl встановіть параметр UAVCAN_ENABLE на
2або3та перезавантажте (див. Finding/Updating Parameters). - Підключіть ARK GPS CAN до Pixhawk CAN.
Після активації модуль буде виявлено при завантаженні. Дані GPS повинні надходити з частотою 10 Гц.
Конфігурацію DroneCAN в PX4 пояснено більш детально в DroneCAN > Enabling DroneCAN.
Конфігурація позиції датчика
Якщо датчик не знаходиться у центрі автомобіля, вам також потрібно буде визначити зміщення датчика:
- Увімкніть GPS сигнал, встановивши біт 3 EKF2_GPS_CTRL на true.
- Увімкніть UAVCAN_SUB_GPS, UAVCAN_SUB_MAG та UAVCAN_SUB_BARO.
- Встановіть CANNODE_TERM на
1якщо це останній вузол на шині CAN. - Параметри EKF2_GPS_POS_X, EKF2_GPS_POS_Y та EKF2_GPS_POS_Z можуть бути встановлені для врахування зміщення ARK GPS від центру мас транспортного засобу.
Значення LED індикаторів
Ви побачите зелені, сині та червоні світлодіоди на ARK GPS під час прошивки, а також мигаючий зелений світлодіод, якщо все працює належним чином.
Якщо ви бачите червоний світлодіод, це означає, що виникла помилка, і вам слід перевірити наступне:
- Переконайтеся, що у польотному контролері встановлено SD-картку.
- Перевірте, що ARK GPS має встановлене
ark_can-gps_canbootloaderперед тим, як прошиватиark_can-gps_default. - Видаліть бінарні файли з кореневих та ufw директорій SD-карти та спробуйте зібрати та знову прошити.