
mRo Pixracer
PX4 не виробляє цей (чи будь-який інший) автопілот. Зверніться до виробника щодо підтримки апаратного забезпечення чи відповідності вимогам.
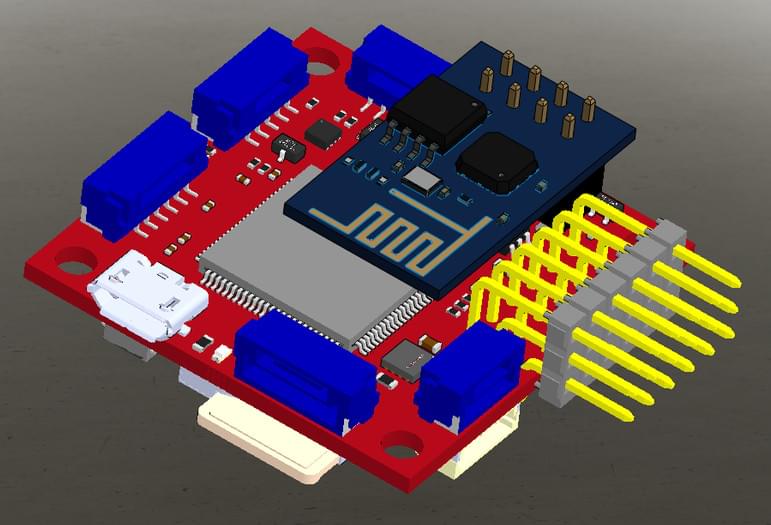
Сімейство плат Pixhawk® XRacer оптимізоване для малих гоночних квадрокоптерів та літаків. На відміну від Pixfalcon і Pixhawk він має вбудований WiFi, нові сенсори, зручні роз'єми для серво, CAN та підтримує 2M флеш-пам'яті.

TIP
Цей автопілот підтримується командами підтримки та тестування PX4.
Основні характеристики
- Основна System-on-Chip: STM32F427VIT6 rev.3
- CPU: 180 МГц ARM Cortex® M4 з одноточним FPU
- RAM: 256 KB SRAM (L1)
- Стандартний FPV form factor: 36x36 mm зі стандартним 30.5 mm hole pattern
- Invensense® ICM-20608 Accel / Gyro (4 KHz) / MPU9250 Accel / Gyro / Mag (4 KHz)
- Магнітометр HMC5983 з компенсацією температури
- Measurement Specialties MS5611 барометр
- JST GH конектори
- microSD (логування)
- Futaba S.BUS та S.BUS2 / Spektrum DSM2 і DSMX / Graupner SUMD / PPM вхід / Yuneec ST24
- FrSky® порт телеметрії
- OneShot PWM out (налаштовується)
- Опціонально: запобіжний перемикач та базер
Де придбати
Pixracer доступний на mRobotics.io.
Аксесуари включають:
Набір
Pixracer розроблений для використання окремого джерела живлення авіоніки. Це необхідно для того, щоб уникнути стрибків струму від моторів чи ESC, що повертається до політного контролера і турбує його чутливі сенсори.
- Модуль живлення (з вимірюванням напруги та струму)
- Розгалужувач I2C (підтримка AUAV, Hobbyking та 3DR® периферійних пристроїв)
- Набір кабелів для всіх поширених периферійних пристроїв
Wifi (без необхідності USB)
Одна з головних особливостей плати - це її можливість використовувати Wifi для прошивки, налаштування системи та телеметрії в польоті. Це звільняє його від потреби будь-якої десктопної системи.
INFO
Оновлення прошивки через WiFi ще не активовано (підтримується заводським завантажувачем за замовчуванням, але ще не активовано). Підтримуються налаштування та телеметрія.
Збірка
Дивіться Посібник зі швидкого підключення Pixracer
Схеми з'єднань
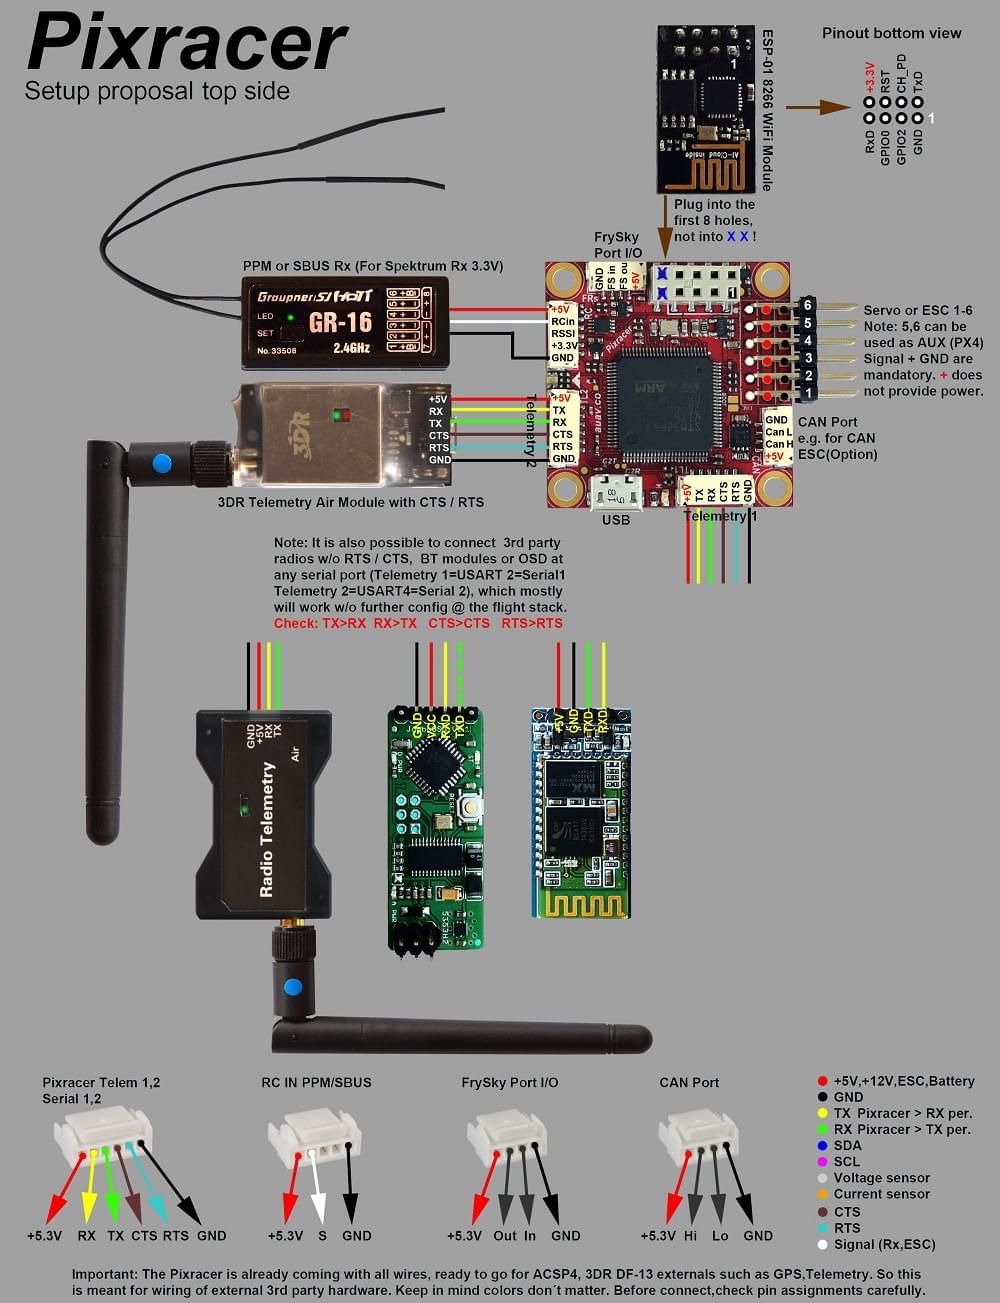
Якщо використовуєте TELEM2 для зовнішнього модуля телеметрії, вам потрібно буде налаштувати його як послідовний порт MAVLink. Для отримання додаткової інформації див. : Pixracer Wiring Quickstart > External Telemetry
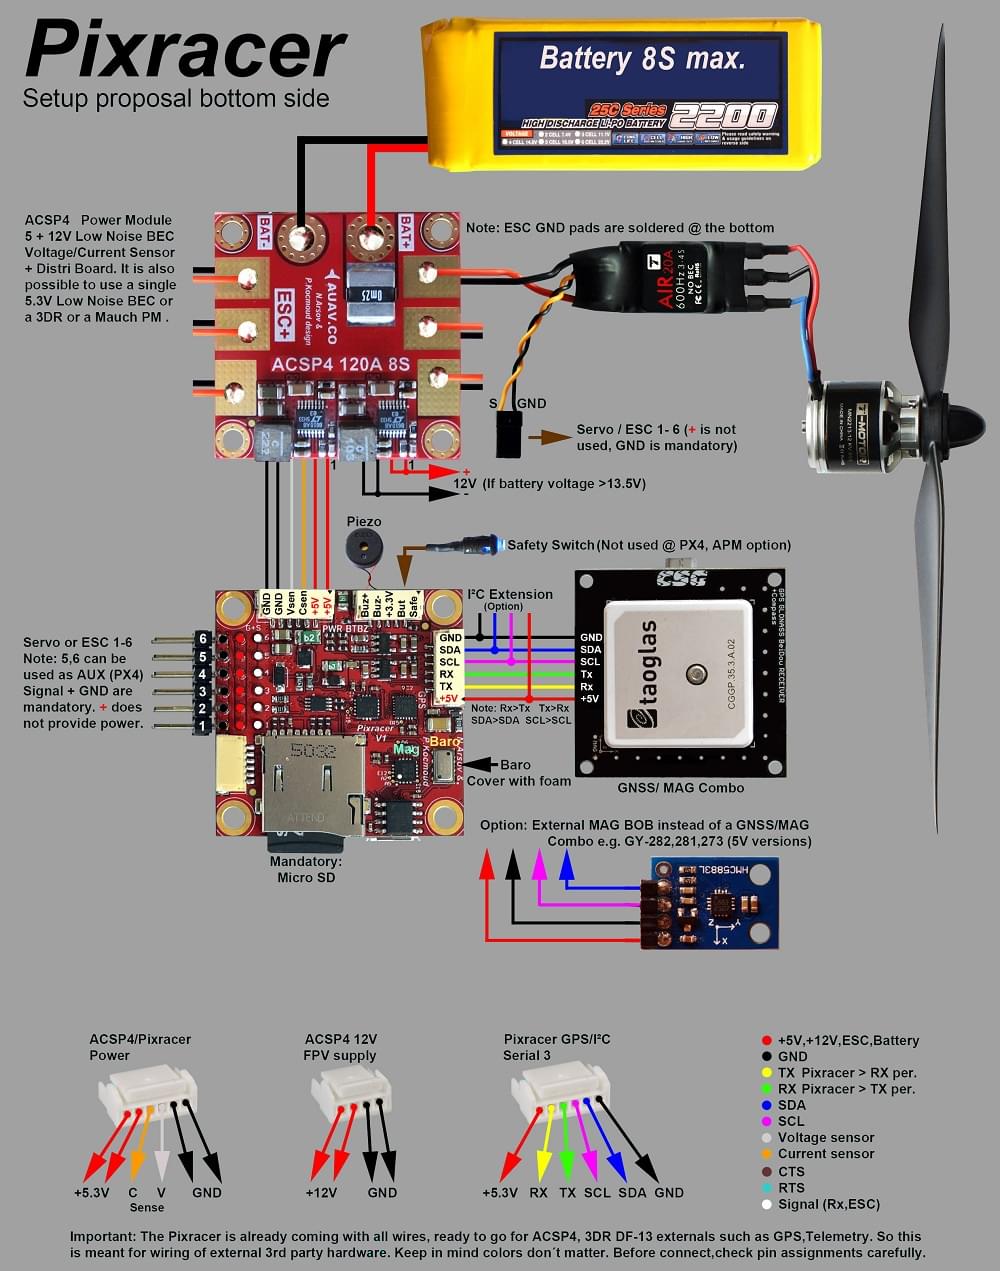
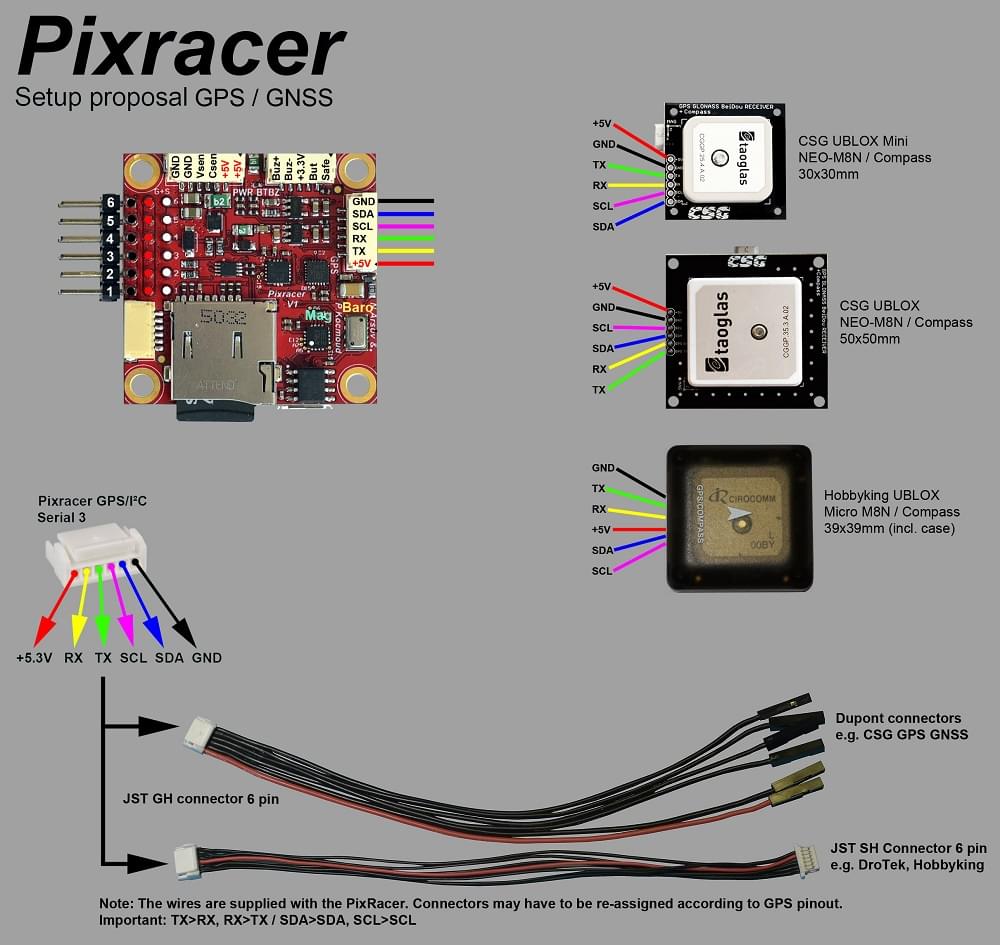
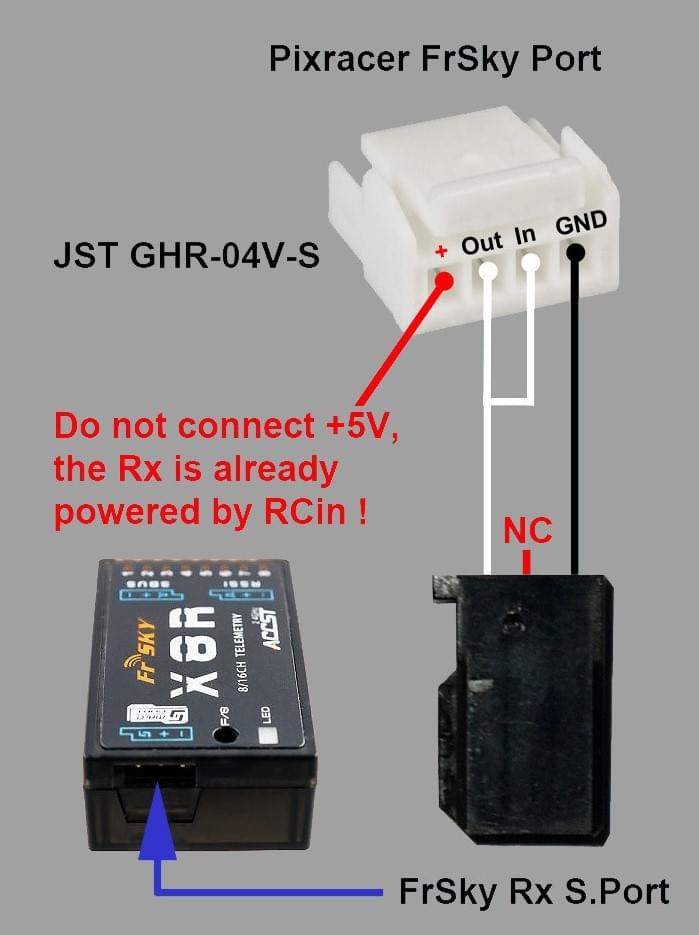
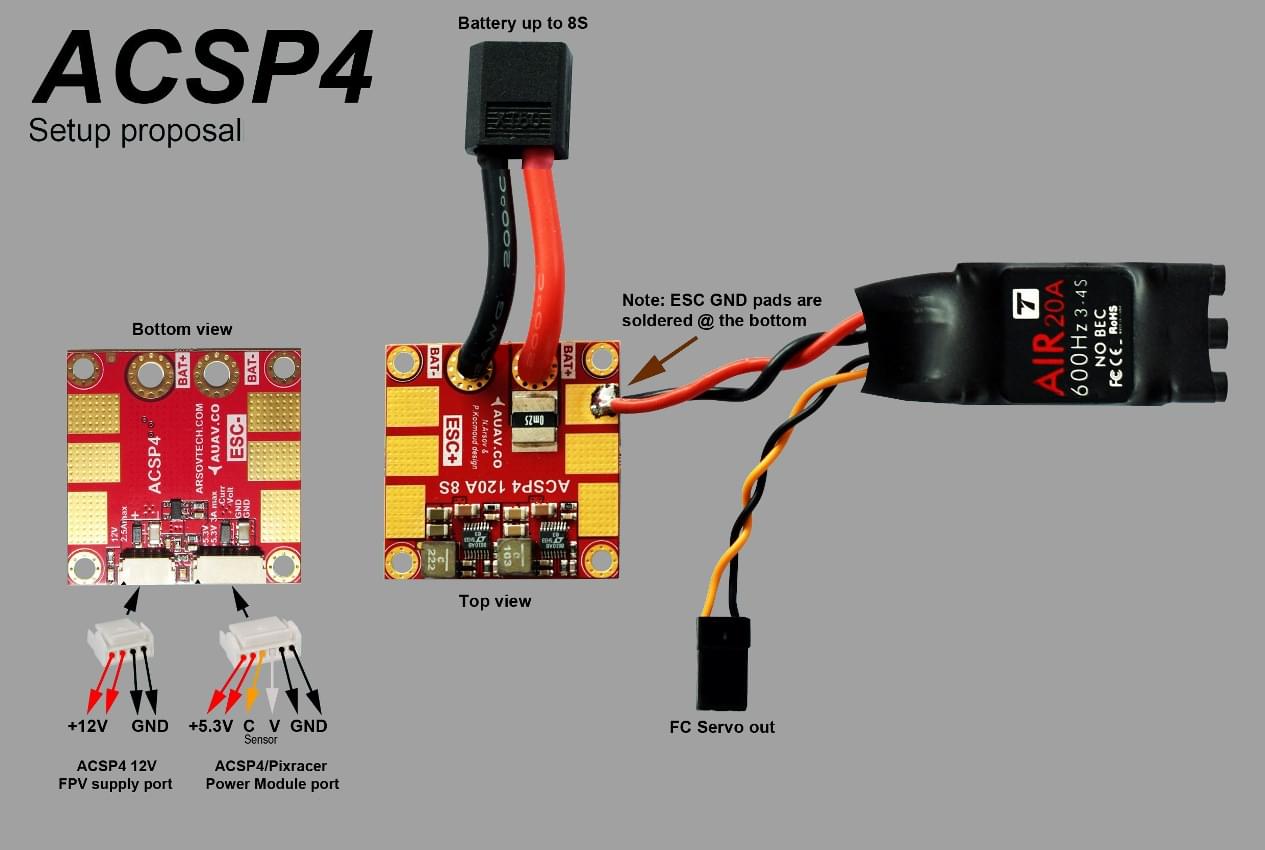
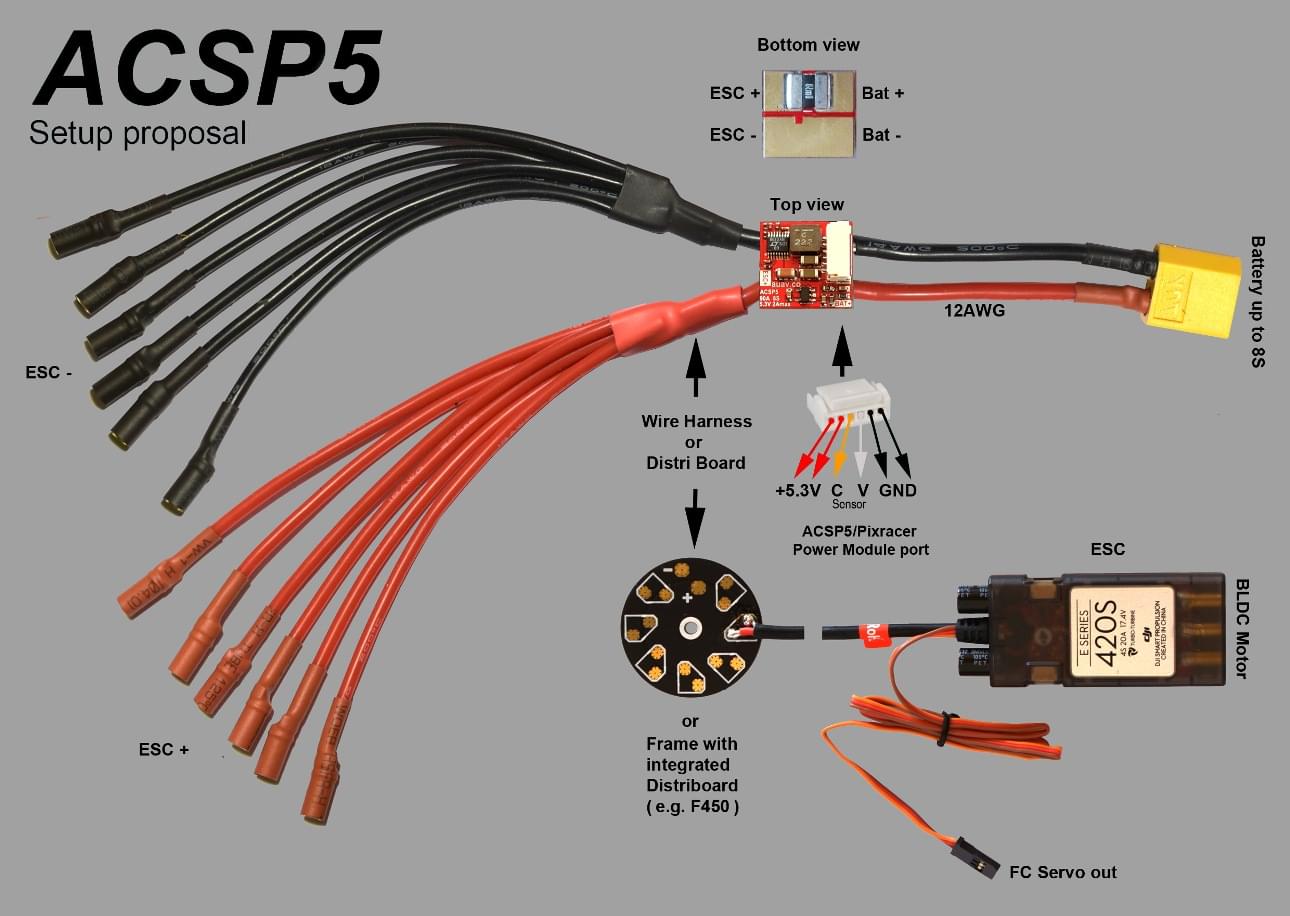
Конектори
Всі конектори відповідають Pixhawk connector standard. Якщо не вказано інше, всі конектори - це JST GH.
Розпіновка
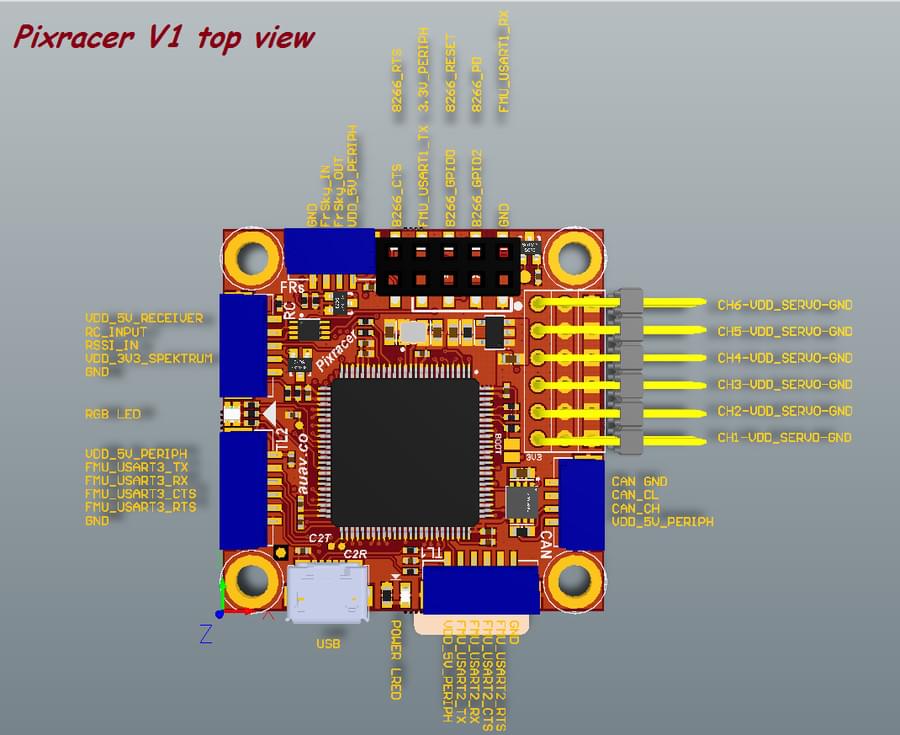
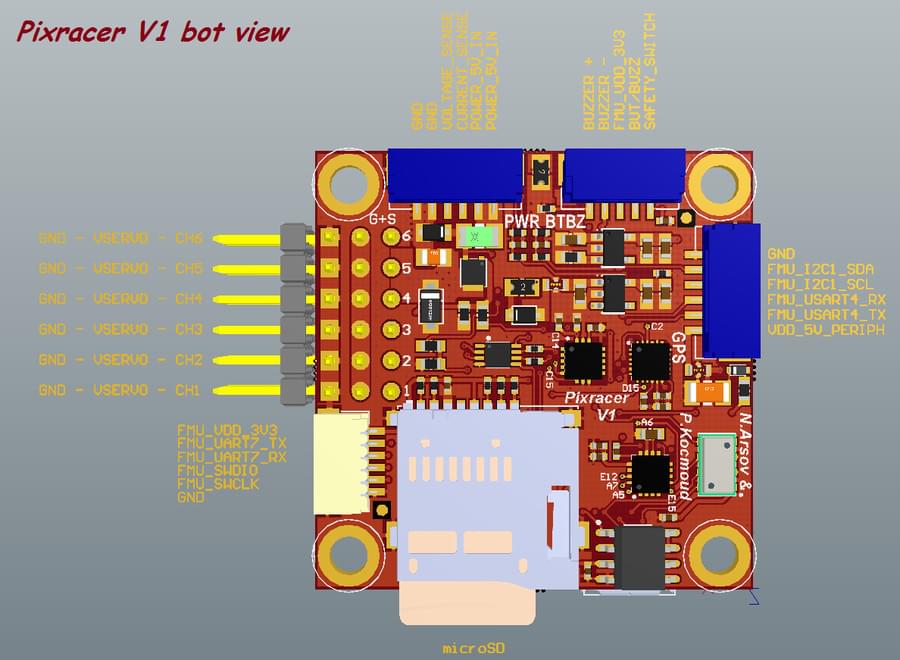
TELEM1, TELEM2+OSD порти
| Pin | Signal | Volt |
|---|---|---|
| 1 (red) | VCC | +5V |
| 2 (blk) | TX (OUT) | +3.3V |
| 3 (blk) | RX (IN) | +3.3V |
| 4 (blk) | CTS (IN) | +3.3V |
| 5 (blk) | RTS (OUT) | +3.3V |
| 6 (blk) | GND | GND |
Порт GPS
| Pin | Signal | Volt |
|---|---|---|
| 1 (red) | VCC | +5V |
| 2 (blk) | TX (OUT) | +3.3V |
| 3 (blk) | RX (IN) | +3.3V |
| 4 (blk) | I2C1 SCL | +3.3V |
| 5 (blk) | I2C1 SDA | +3.3V |
| 6 (blk) | GND | GND |
Телеметрія FrSky / SERIAL4
| Pin | Signal | Volt |
|---|---|---|
| 1 (red) | VCC | +5V |
| 2 (blk) | TX (OUT) | +3.3V |
| 3 (blk) | RX (IN) | +3.3V |
| 4 (blk) | GND | GND |
RC вхід (приймає PPM / S.BUS / Spektrum / SUMD / ST24)
| Pin | Signal | Volt |
|---|---|---|
| 1 (red) | VCC | +5V |
| 2 (blk) | RC IN | +3.3V |
| 3 (blk) | RSSI IN | +3.3V |
| 4 (blk) | VDD 3V3 | +3.3V |
| 5 (blk) | GND | GND |
CAN
| Pin | Signal | Volt |
|---|---|---|
| 1 (red) | VCC | +5V |
| 2 (blk) | CAN_H | +12V |
| 3 (blk) | CAN_L | +12V |
| 4 (blk) | GND | GND |
ЖИВЛЕННЯ
| Pin | Signal | Volt |
|---|---|---|
| 1 (red) | VCC | +5V |
| 2 (blk) | VCC | +5V |
| 3 (blk) | CURRENT | +3.3V |
| 4 (blk) | VOLTAGE | +3.3V |
| 5 (blk) | GND | GND |
| 6 (blk) | GND | GND |
ПЕРЕМИКАЧ
| Pin | Signal | Volt |
|---|---|---|
| 1 (red) | SAFETY | GND |
| 2 (blk) | !IO_LED_SAFETY | GND |
| 3 (blk) | VCC | +3.3V |
| 4 (blk) | BUZZER- | - |
| 5 (blk) | BUZZER+ | - |
Відладочний порт
Розпіновка та конектор відповідають інтерфейсу Pixhawk Debug Mini, визначеному в Pixhawk Connector Standard (конектор JST SM06B).
| Pin | Signal | Volt |
|---|---|---|
| 1 (red) | VCC TARGET SHIFT | +3.3V |
| 2 (blk) | CONSOLE TX (OUT) | +3.3V |
| 3 (blk) | CONSOLE RX (IN) | +3.3V |
| 4 (blk) | SWDIO | +3.3V |
| 5 (blk) | SWCLK | +3.3V |
| 6 (blk) | GND | GND |
Інформацію про використання цього порту дивіться:
- SWD Debug Port
- Системна консоль PX4 (Зауважте, що консоль FMU зіставляється з UART7).
Зіставлення послідовних портів
| UART | Device | Port |
|---|---|---|
| UART1 | /dev/ttyS0 | WiFi (ESP8266) |
| USART2 | /dev/ttyS1 | TELEM1 (flow control) |
| USART3 | /dev/ttyS2 | TELEM2 (flow control) |
| UART4 | ||
| UART7 | CONSOLE | |
| UART8 | SERIAL4 |
Схеми
Референс надано як: Altium Design Files
Наведені нижче файли PDF надаються лише для зручності:
- pixracer-rc12-12-06-2015-1330.pdf
- pixracer-r14.pdf - R14 або RC14 надруковано поруч з сокетом SDCard
Збірка прошивки
TIP
Більшості користувачів не потрібно збирати цю прошивку! Вона попередньо зібрана й автоматично встановлюється QGroundControl при підключенні відповідного апаратного забезпечення.
Щоб зібрати PX4 для цього контролера:
make px4_fmu-v4_defaultНалаштування
Калібрування компасу повинно бути виконано з відключеним USB. Це завжди рекомендується, але необхідно на Pixracer, оскільки підключення USB виробляє особливо великі рівні магнітного перешкодження.
Конфігурація в інших випадках така ж, як для інших плат.
Подяки
Цей дизайн був створений Nick Arsov і Phillip Kocmoud і архітектурно запроєктований Lorenz Meier, David Sidrane і Leonard Hall.