
Літальні апарати FlightGear
WARNING
Цей симулятор підтримується та утримується спільнотою. Це можуть працювати або не працювати з поточними версіями PX4.
Дивіться Встановлення інструментарію для отримання інформації про середовища та інструменти, які підтримуються основною командою розробників.
Цей розділ перераховує/показує рухомі засоби, що підтримуються PX4 симуляцією FlightGear, та команди make необхідні для того щоб їх запустити (команди запускаються з термінала в директорії PX4-Autopilot). Підтримувані типи: літак, автогир та ровер (існують конкретні рамки в межах цих типів).
TIP
Для повного списку цілей збірки запустіть make px4_sitl list_vmd_make_targets (і відфільтруйте ті, що починаються з flightgear_).
Сторінка FlightGear показує, як встановити та використовувати FlightGear більш детально (ця сторінка є підсумком функцій, специфічних для транспортних засобів).
Стандартна форма літака
FlightGear має моделі для багатьох літаків. Наразі найбільш підходящим для розробки БПЛА є літак Rascal RC (який також існує у кількох варіантах).
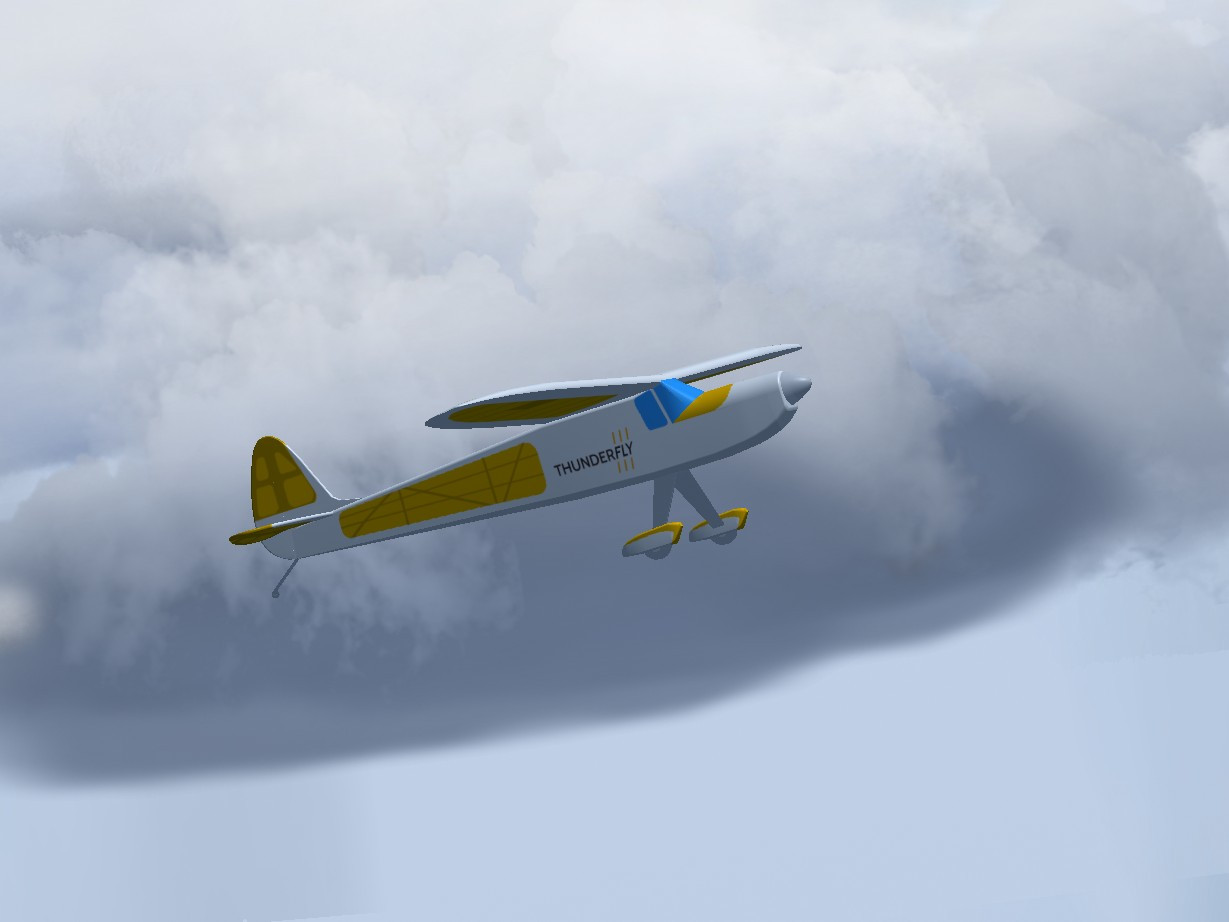
Варіанти відрізняються в основному за моделлю FDM. Усі варіанти мають загальну таблицю вибору функцій, яку можна активувати, натиснувши клавішу = на клавіатурі комп'ютера.
Є спливаюче вікно, яке може бути використане для активації розширених функцій.
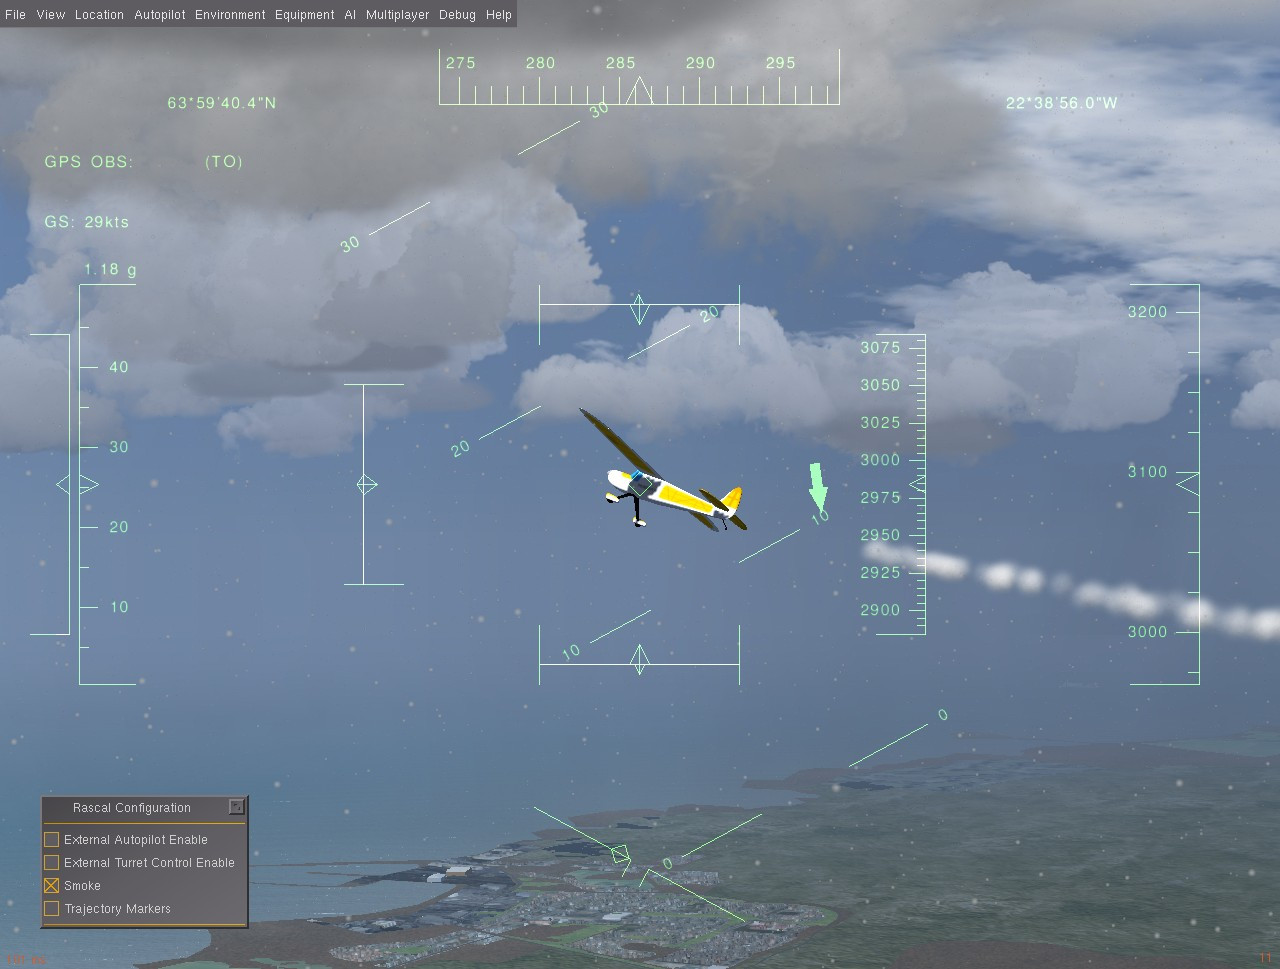
Найбільш відповідна опція:
- Дим - генерує димову смугу для підвищення видимості літака в повітрі (опція диму та частинок повинна бути активована в FG View > параметри рендерингу > відмітьте Частинки).
- Маркери траєкторії - відображають ортогональні маркери по траєкторії польоту.
Маркери траєкторії показують абсолютний шлях польоту в світових координатах, а димовий слід показує відносний шлях у повітряній масі.
Rascal 110 YASim
Основний варіант моделі Rascal має модель згоряння поршневого двигуна. Це призводить до ненульової потужності холостого ходу, що викликає обертання гвинта на холостих обертах двигуна.
Команда запуску:
sh
make px4_sitl_nolockstep flightgear_rascalRascal 110 Електричний YASim
Транспортний засіб Rascal з електричним двигуном.
sh
make px4_sitl_nolockstep flightgear_rascal-electricINFO
Цей варіант потребує останнього коду FlightGear (джерела принаймні з 26 квітня 2020 року). В іншому випадку, FlightGear аварійно завершує роботу через неочікуване визначення електричного двигуна.
Rascal 110 JSBsim
Rascal JSBsim варіант.
Цей варіант не має прямої опції make, але може бути вручну вибраний у файлі конфігурації rascal.json (частина PX4-FlightGear-Bridge). Просто змініть Rascal110-YASim на Rascal110-JSBSim у цьому файлі.
Автогиро
Єдину модель автогира БПЛА, яку підтримує FlightGear, є TF-G1 Autogyro.
sh
make px4_sitl_nolockstep flightgear_tf-g1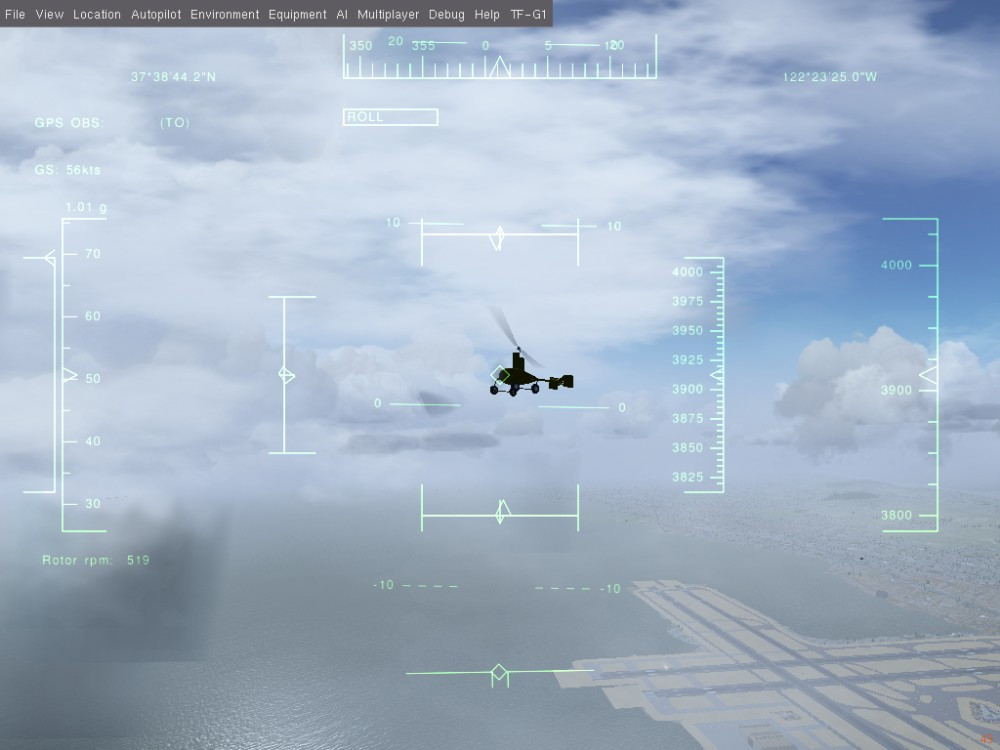
Автомобіль Акермана (UGV/Rover)
TF-R1 Ровер наземної підтримки
Цей ровер обладнаний буксирним гачком і може бути використаний для повітряного буксирування інших транспортних засобів.
sh
make px4_sitl_nolockstep flightgear_tf-r1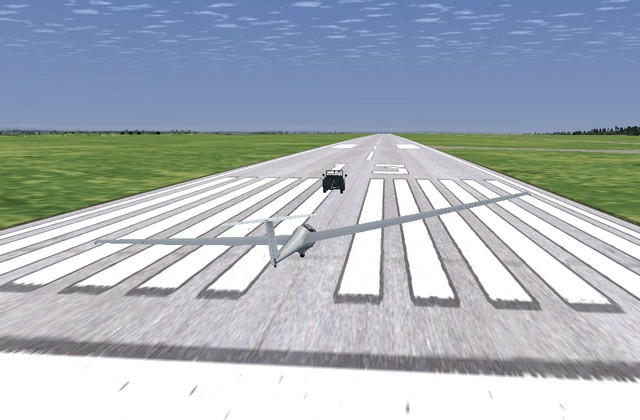
Квадротор
Є лише неповний модель багатовертольота. Це ще не можна використовувати (воно чисельно нестійке і потребує додаткової роботи).
Додавання нового транспортного засобу
До каталогу PX4-FlightGear-Bridge/models/ потрібно додати нову модель транспортного засобу як підмодуль git. Цей каталог містить визначення керуючого каналу JSON файлу.
json
{
  "FgModel": "Rascal110-YASim",
  "Url": "https://github.com/ThunderFly-aerospace/FlightGear-Rascal/archive/master.zip",
  "Controls": [
    ["5", "/controls/flight/aileron", "-1"],
    ["7", "/controls/flight/elevator", "-1"],
    ["2", "/controls/flight/rudder", "1"],
    ["4", "/controls/engines/engine/throttle", "1"]
  ]
}
Зміст файлу означає наступне:
FgModel- точна чутлива до регістру назва моделі FlightGear, що відповідає "XXXX-set.xml" у каталозі моделей (де XXXX - назва моделі).Urlє необов'язковим і наразі не використовується. Призначено для майбутнього використання для автоматичного завантаження моделей з ІнтернетуКерування- найважливіша частина процесу додавання транспортного засобу. Цей розділ містить відповідність між файлом змішувача PX4 та деревом властивостей FlightGear.- Перше число у списку вибирає вихід змішувача PX4.
- Рядок шляху - це змінна FlightGear, яка знаходиться в дереві властивостей.
- Останній номер у списку є множником, що дозволяє інвертування або масштабування входу мікшера.
Після підготовки всіх цих файлів до системи PX4 потрібно додати новий транспортний засіб.
Конфігурація PX4 знаходиться в /platforms/posix/cmake/sitl_target.cmake. Ім'я нового json-файлу для транспортного засобу повинно бути додане до списку.